ENGINEERING NOTES
Логика проекта
Два разных мотора. Одна задача.
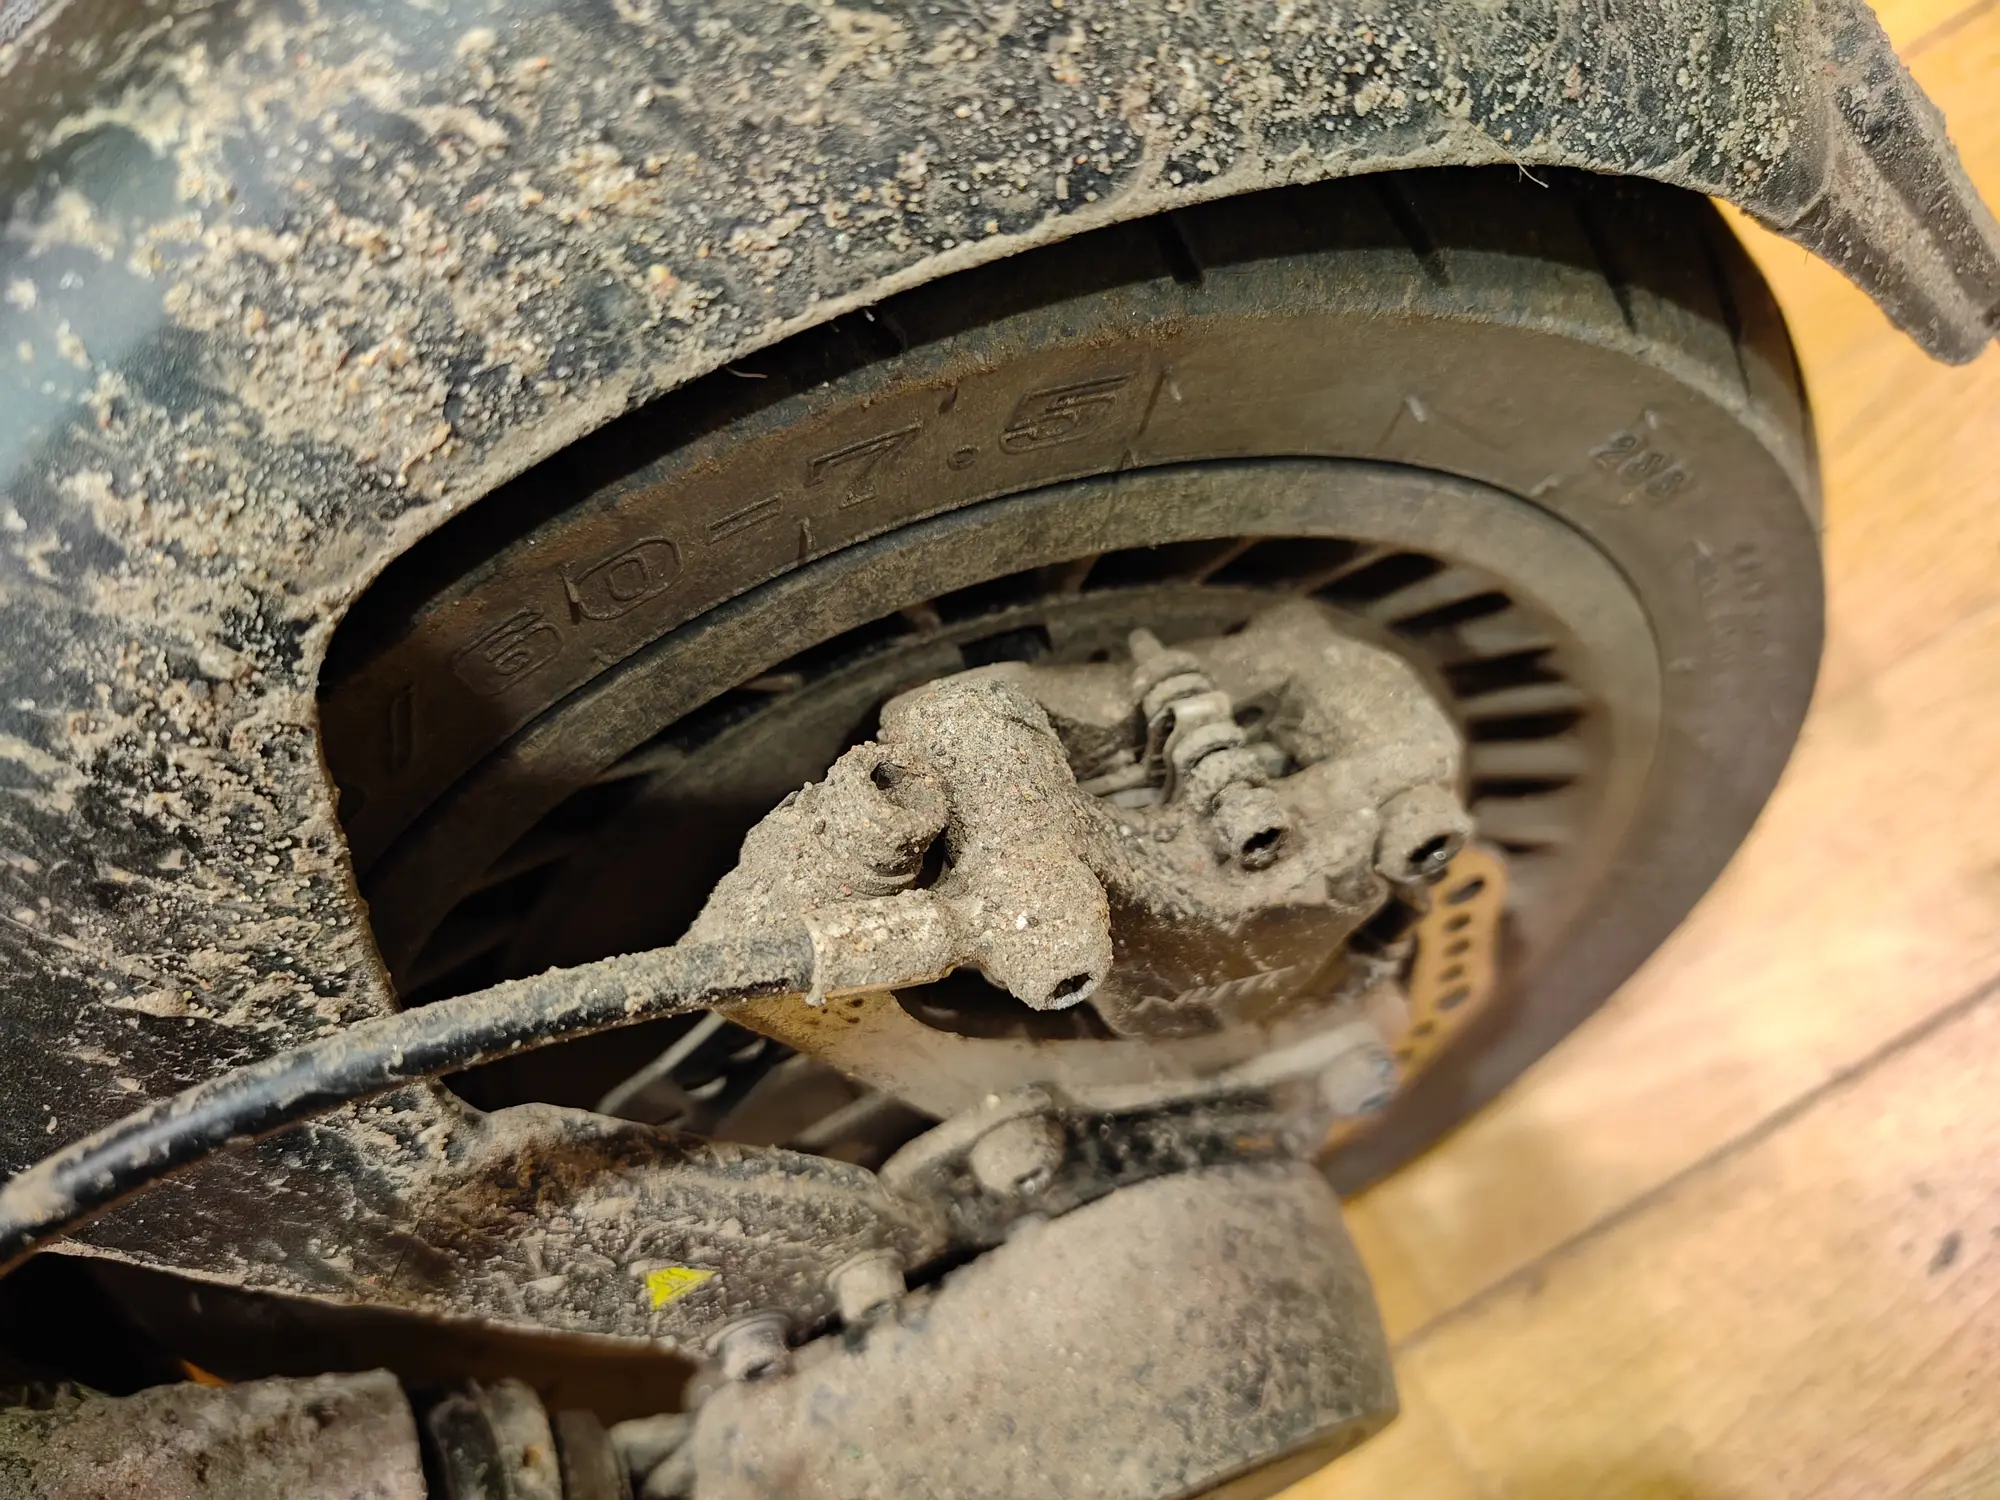
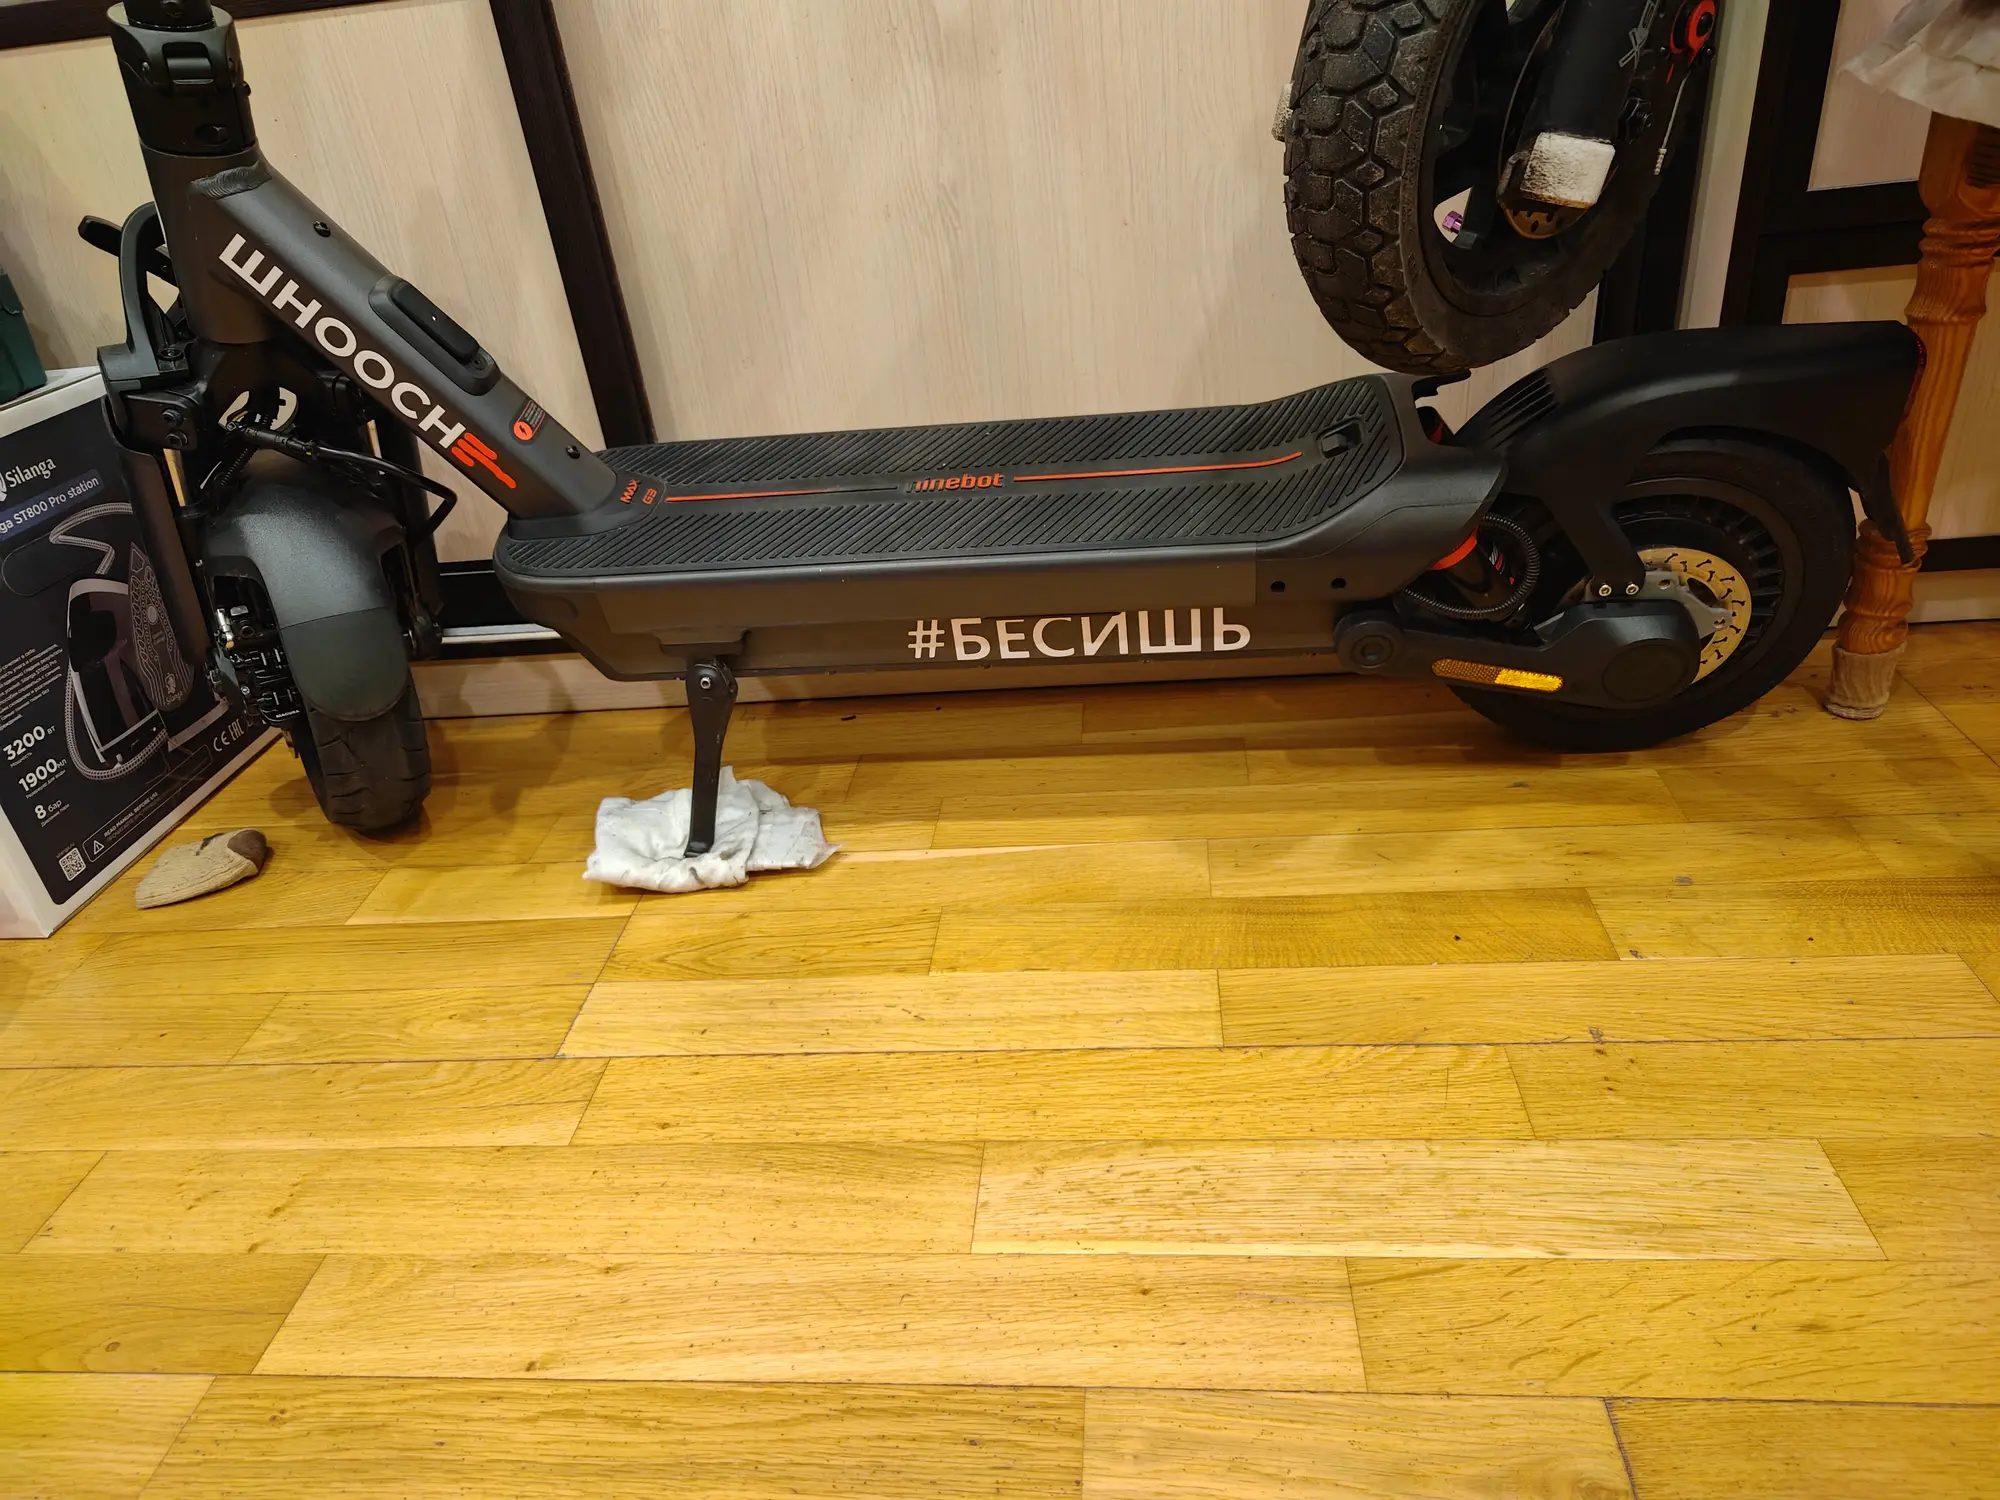
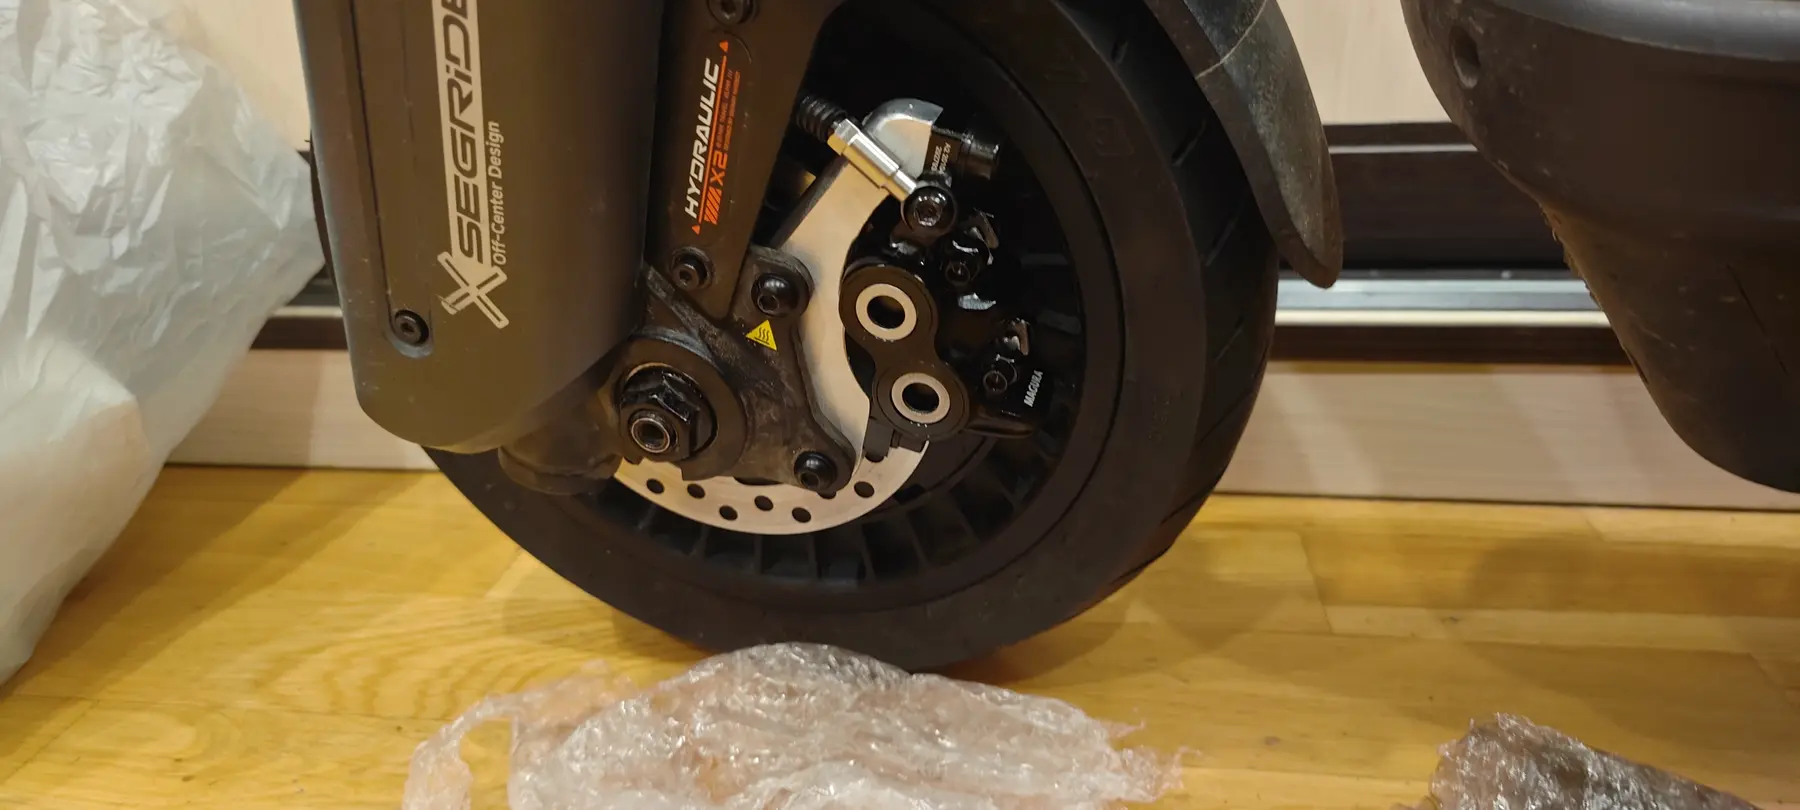
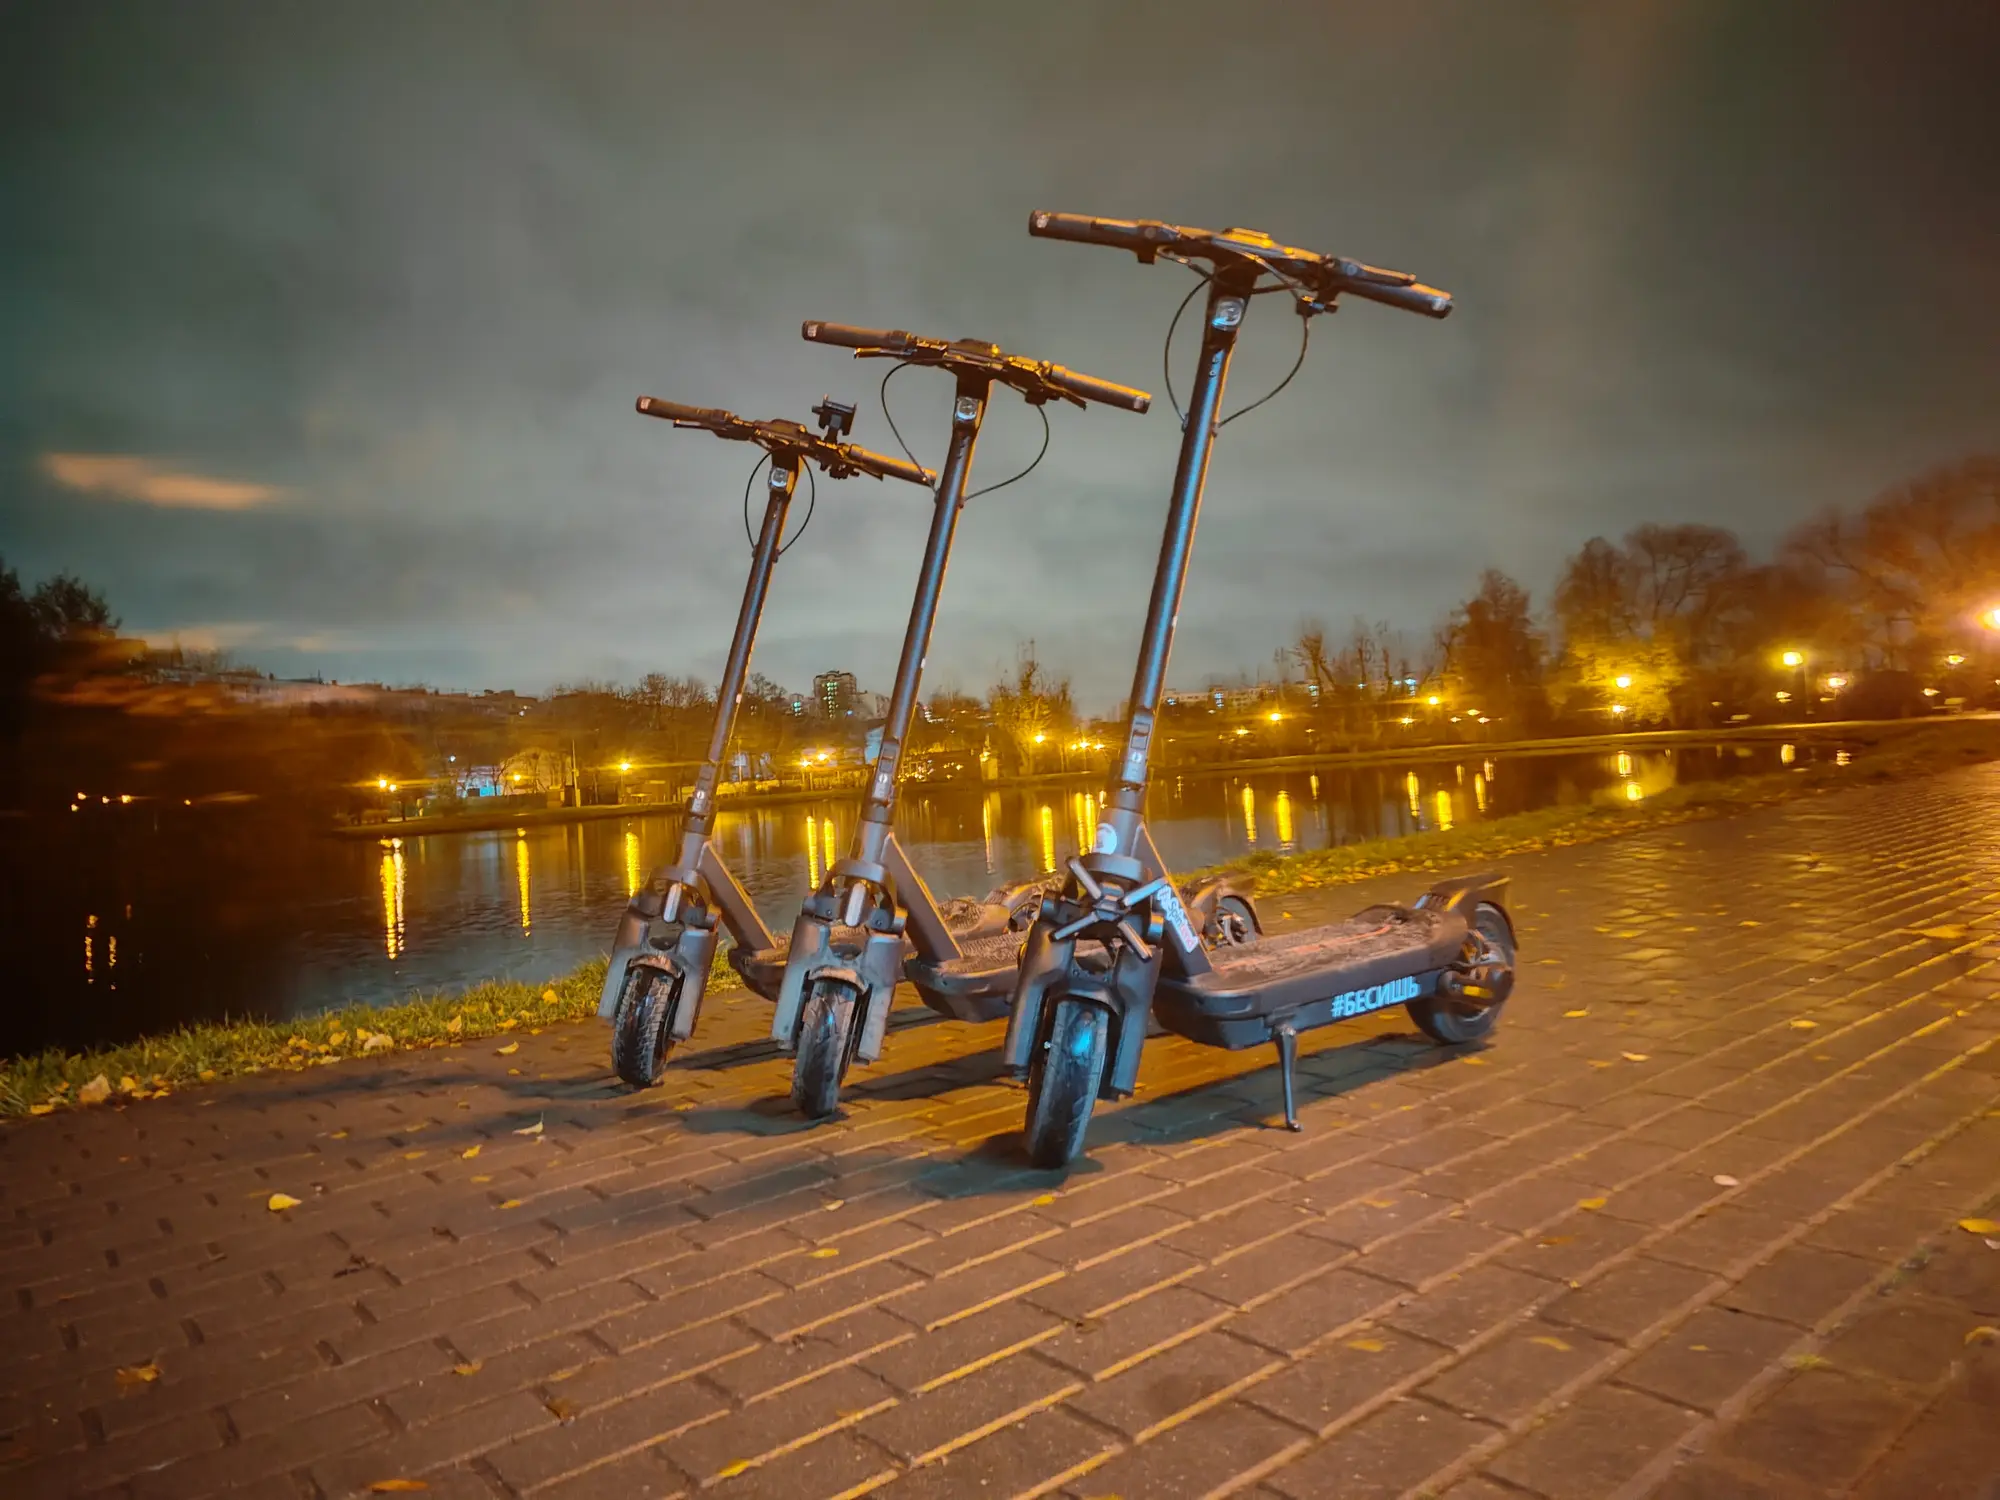
Спереди работает мотор Ninebot G3, сзади — более тяжёлый Ninebot GT1. Оба заполнены ферромагнитной жидкостью. Передний контроллер настроен на 120 А фазного тока, задний принимает до 210 А.
Питание без декоративных цифр.
Сборка от @hydrogenoffone 20s6p на Lishen LR21700LA даёт 24 А·ч. Пиковый расход по аккумулятору достигает 220 А — силовая часть проседает под нагрузкой, которую выдавливают из АКБ.
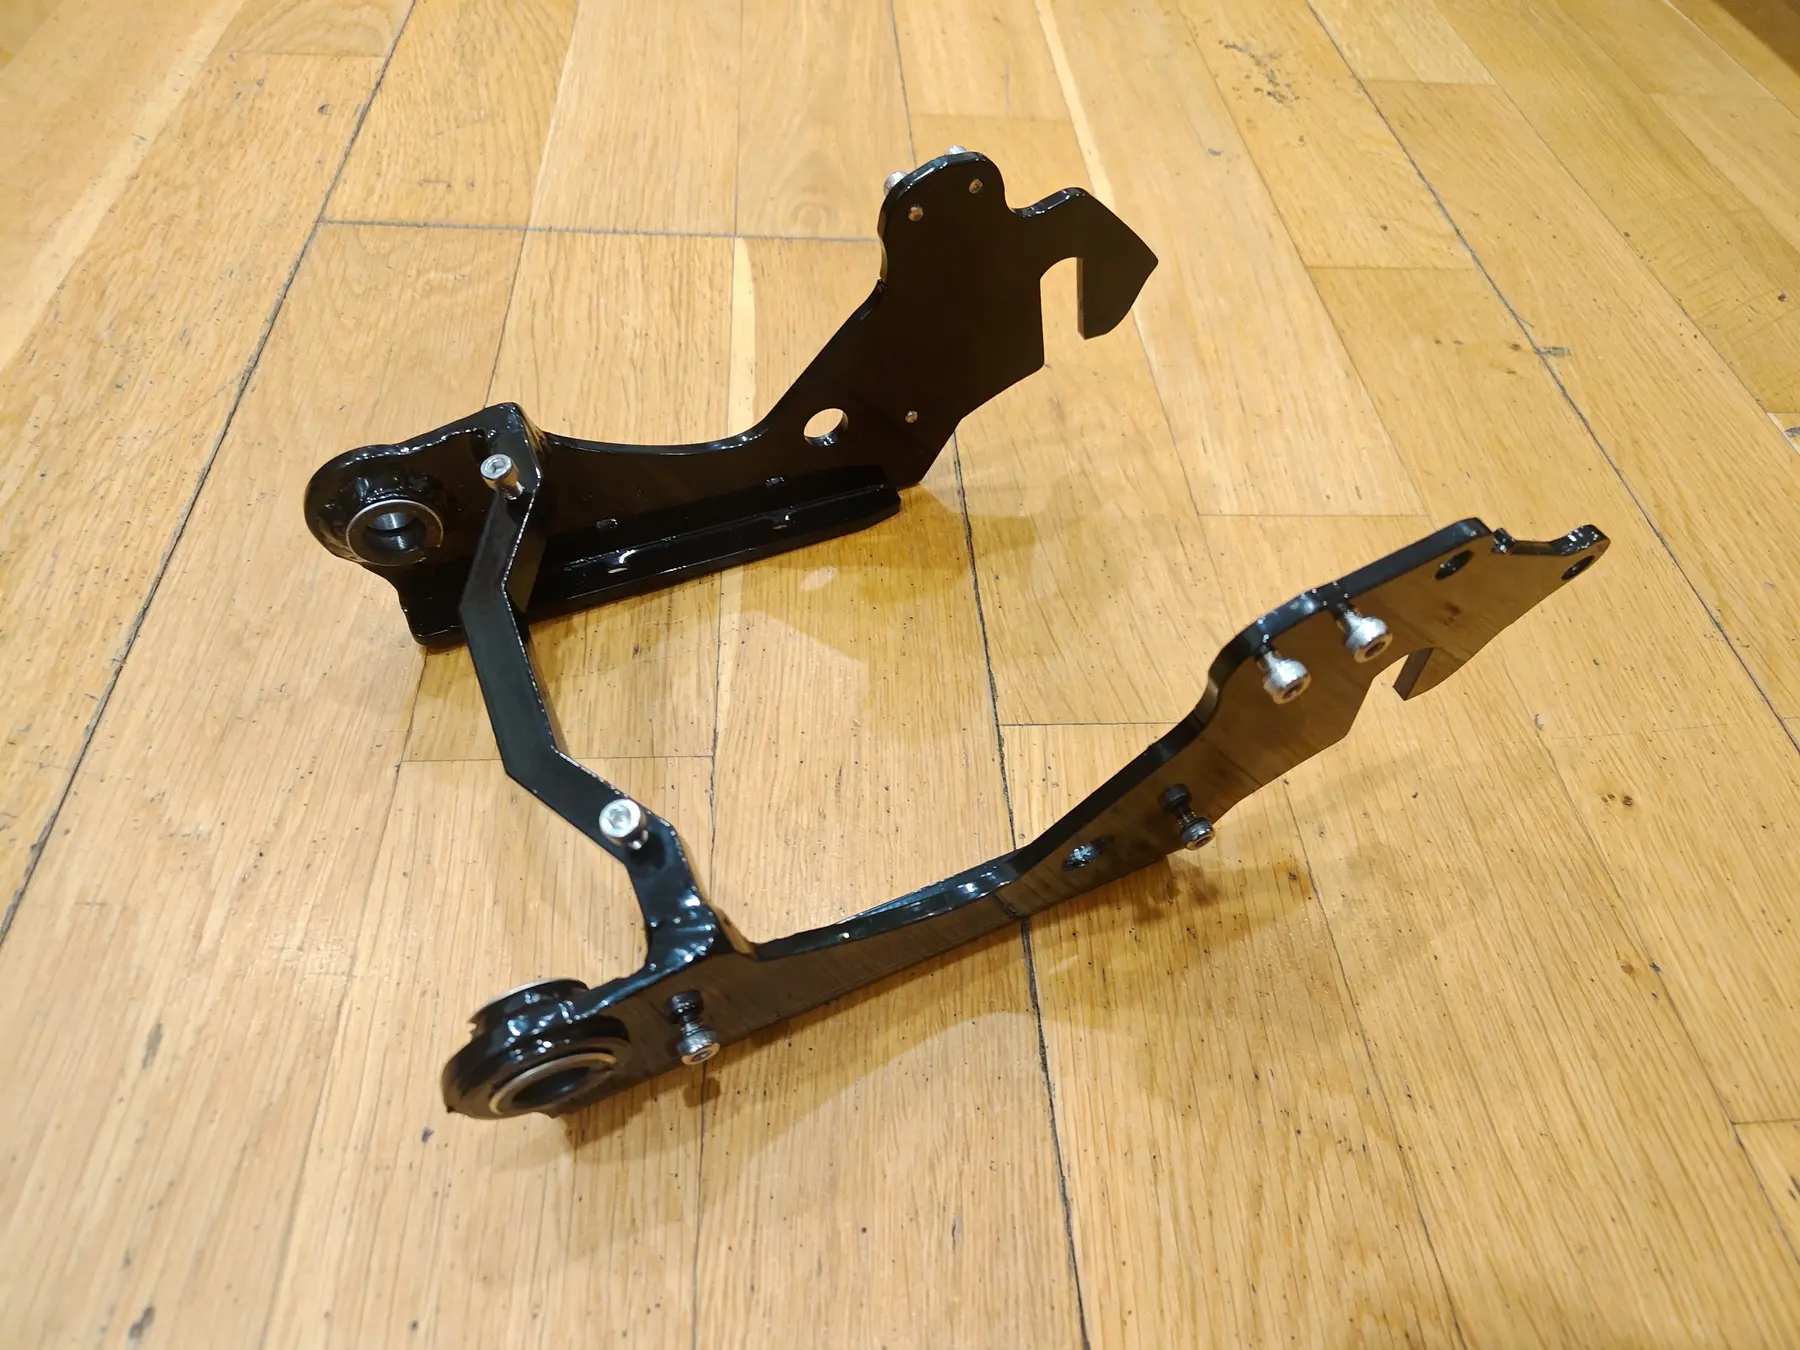
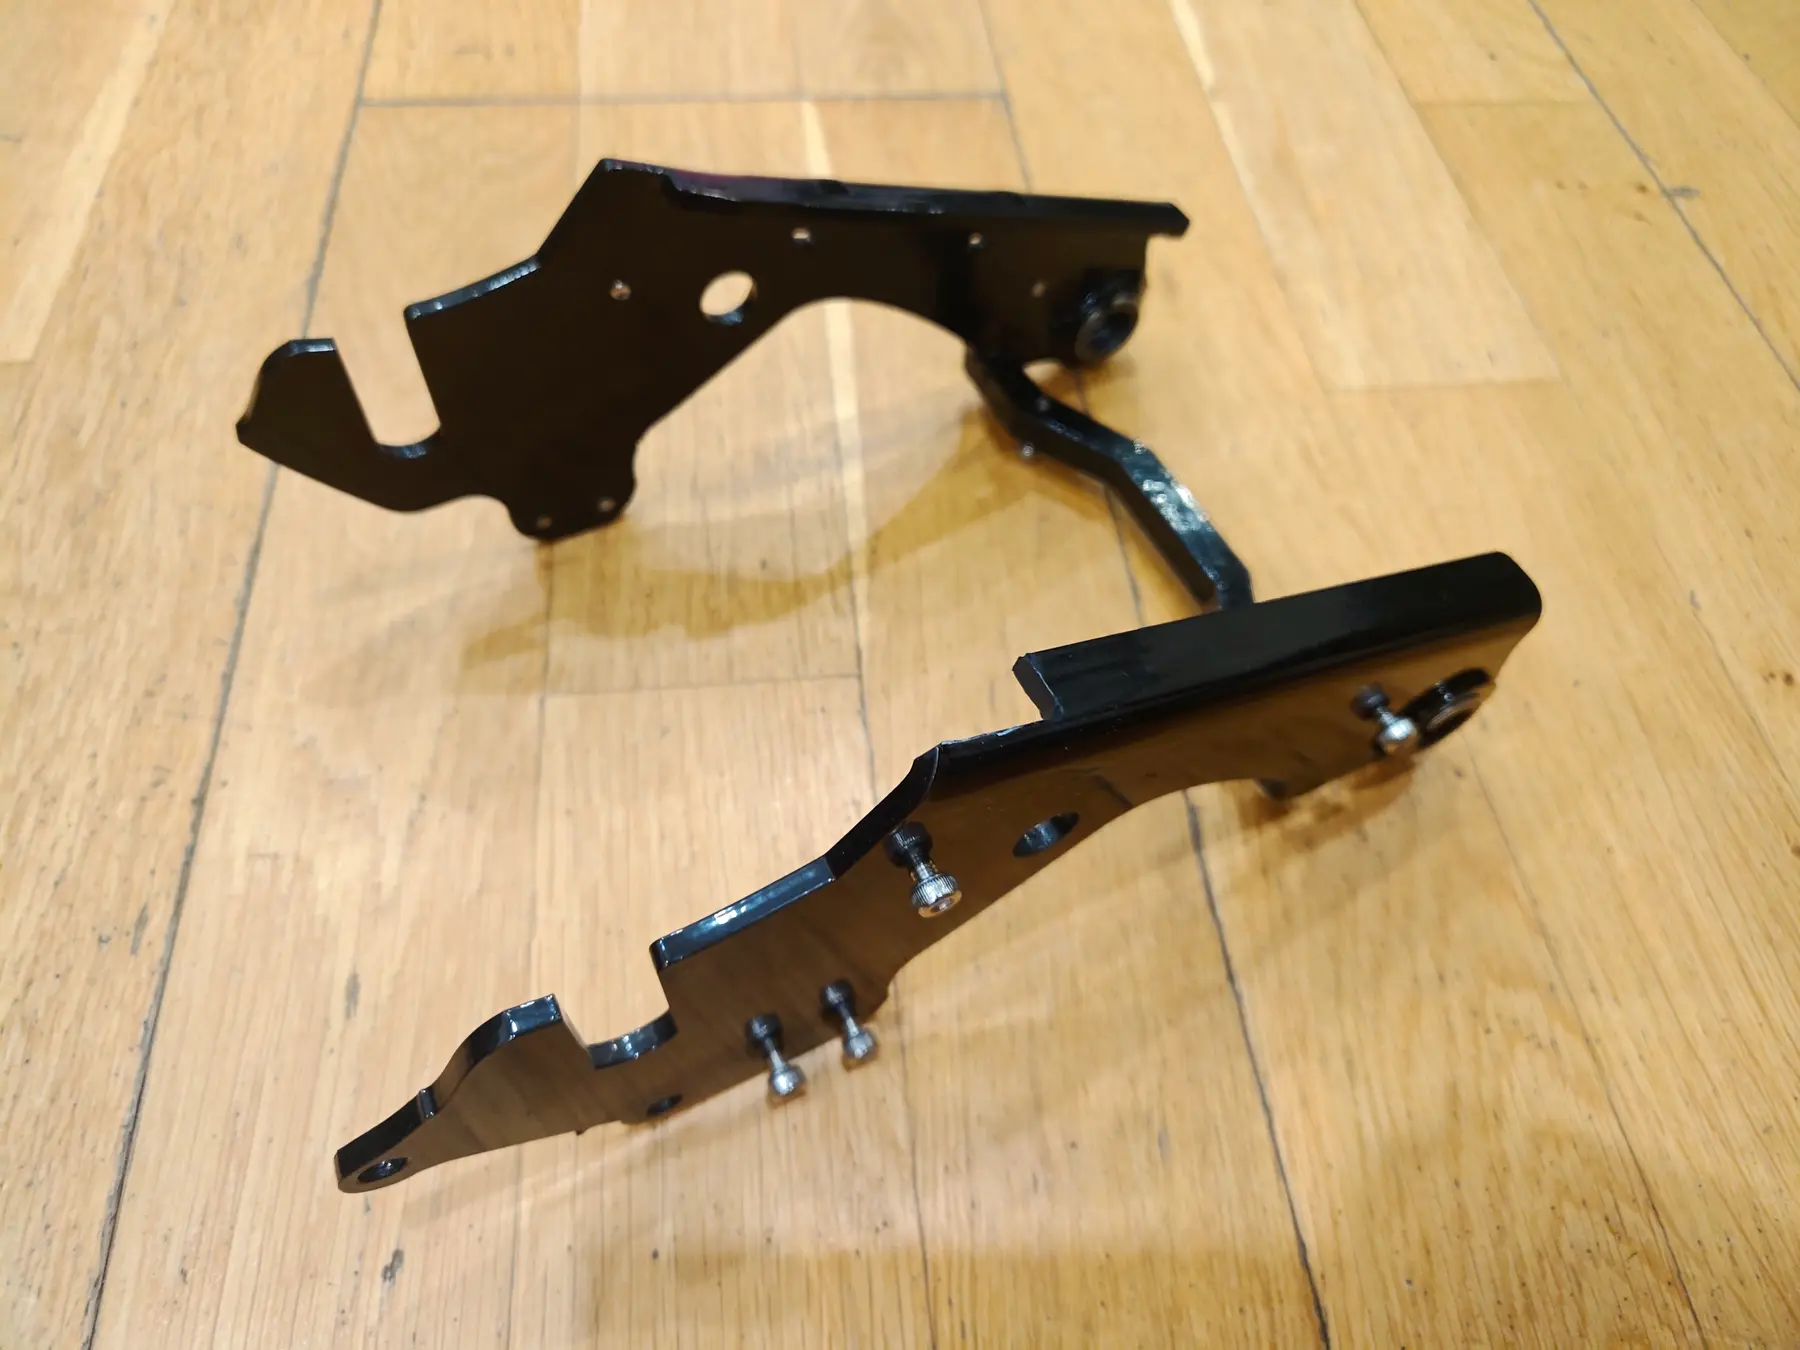
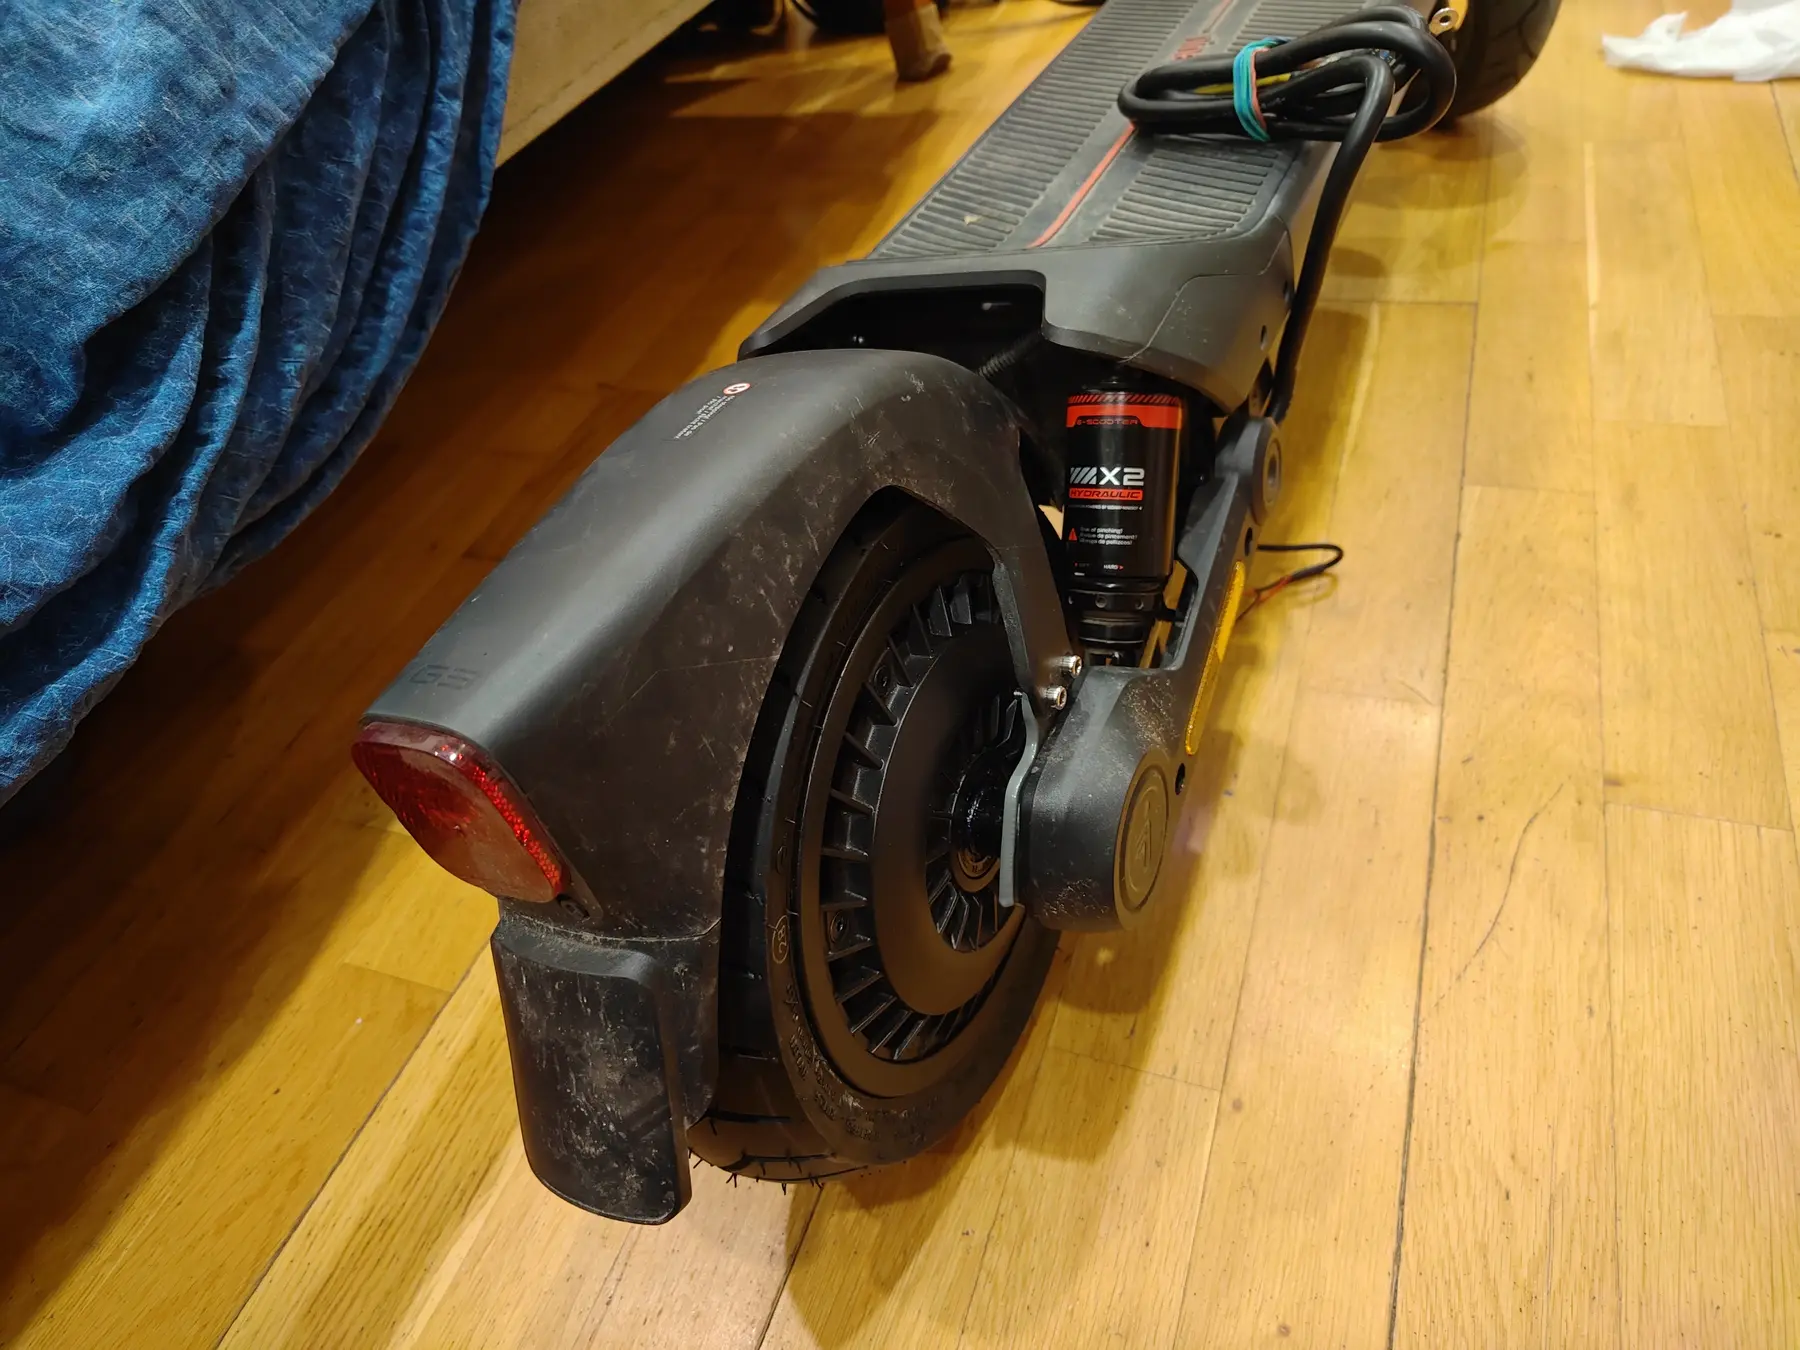
Кастомный задний узел.
Задний маятник сделан под новую геометрию, мотор и крепёж. Это не декоративная накладка, а отдельный механический узел с собственной процедурой установки.